Das Forschungsprojekt „VIRTUS“ der TU Berlin entwickelt eine automatisierte Fahrfunktion, die bei unvermeidbaren Kollisionen mit Fußgängern und Radfahrern das Verletzungsrisiko durch gezieltes Bremsen und Lenken reduziert. Die Technologie wird mit realen Fahrzeugen und Personen in einer sicheren, virtuellen Testumgebung validiert. Ziel ist eine übertragbare Grundlage für die nächste Generation automatisierter Fahrzeugsicherheit.
Da bei einer Kollision eines motorgetriebenen Fahrzeugs mit einem ungeschützten Verkehrsteilnehmer nur Sekundenbruchteile verbleiben, um einen Einfluss auf die Schwere der Verletzungen zu nehmen, entwickeln und validieren im Rahmen des Forschungsprojektes „VIRTUS“ an der Technischen Universität Berlin (TUB) Wissenschaftler des TUB-Fachgebietes „Kraftfahrzeuge“ zusammen mit zwei Partner-Institutionen eine automatisierte Fahrfunktion, welche in dieser Phase ein gezieltes Brems- und Lenkmanöver zur Minimierung des Verletzungsrisikos einleiten soll.
Die Forschungen an der TUB finden demnach in einer sogenannten Virtual-Reality-Umgebung statt – jedoch mit realen Fußgängern und Fahrzeugen. Dieses Projekt wird laut TUB mit insgesamt 1,5 Millionen Euro vom Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR) gefördert.
Bremsassistenz in Kombination mit einer Ausweichstrategie
Fußgänger und Radfahrer sind bei Verkehrsunfällen besonders gefährdet: Statistiken der vergangenen zehn Jahre zeigten, dass sie in Deutschland 75 bis 85 Prozent aller schwer und tödlich Verletzten ausmachten – dabei seien sie nur an etwa jedem zehnten Unfall beteiligt.
Die absolute Zahl der tödlich verunglückten Personen sei weiterhin leicht rückläufig – auch durch strengere Anforderungen an die Auslegung der Fahrzeugstruktur und Fahrerassistenzsysteme. Die Sicherheit der ungeschützten Verkehrsteilnehmer bleibe dennoch eine zentrale Herausforderung.
„Bestehende Fahrerassistenzsysteme verhindern oder mindern Unfälle oder Unfallfolgen durch Bremsmanöver“, so Dr.-Ing. Gerd Müller, Oberingenieur am TUB-Fachgebiet „Kraftfahrzeuge“. Er führt weiter aus: „Im Projekt ,VIRTUS’ untersuchen wir, inwieweit sich Verletzungen minimieren lassen durch die Ausführung zusätzlicher, gezielter Lenkmanöver – und zwar in Situationen, in denen eine Kollision unvermeidbar ist.“
Algorithmus zur Ableitung einer Fahrstrategie aus Sensordaten, Fahrzeugbewegung und vorhergesagter Bewegung in kürzester Zeit
Die Projektpartner sind laut Müller neben dem TUB-Fachgebiet „Kraftfahrzeuge“ das Fraunhofer-Institut für Kurzzeitdynamik – Ernst-Mach-Institut (EMI) und die Technische Universität Chemnitz.
„VIRTUS“ baue auf Erkenntnissen des Vorgängerprojekts „ATTENTION“ auf, welches vom damaligen „Bundesministerium für Wirtschaft und Klimaschutz“ (heute: BMWE) gefördert worden sei. Am Beispiel von Radfahrern und Fußgängern hätten die Forscher in einer virtuellen Testumgebung gezeigt, dass Verletzungsrisiken mit einem gezielten Lenk- und Bremseingriff reduziert werden könnten. Im Projekt „VIRTUS“ prüften nun die Projektpartner in den kommenden drei Jahren, ob dies auch unter realitätsnahen Bedingungen zuverlässig funktioniert.
„Im Zentrum steht ein Algorithmus, der aus Sensordaten, Fahrzeugbewegung und der vorhergesagten Bewegung des ungeschützten Verkehrsteilnehmenden in sehr kurzer Zeit eine Fahrstrategie berechnet, die das Verletzungsrisiko minimiert“, erläutert Müller.
Durchführung realitätsnaher Tests in virtueller Umgebung
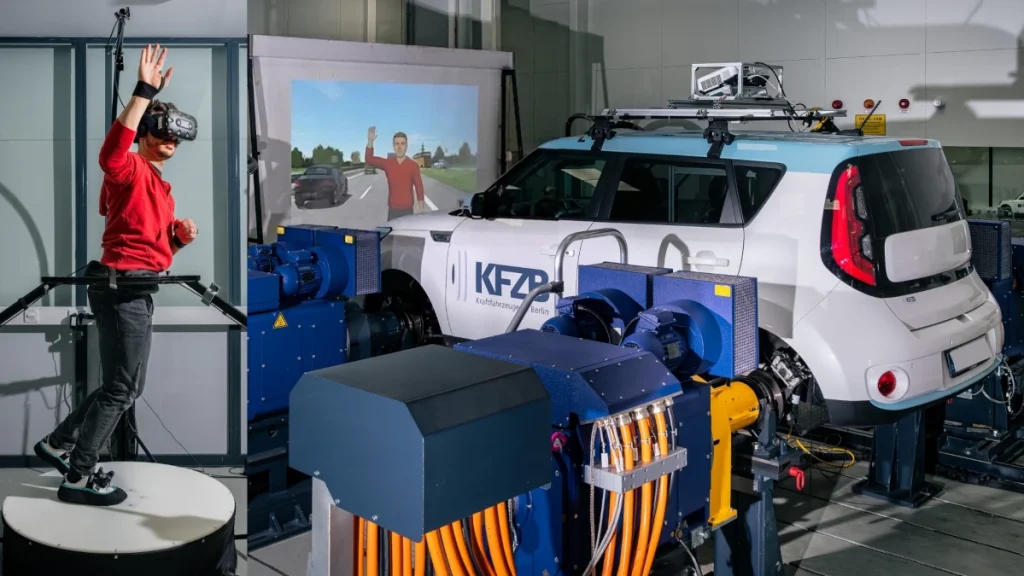
Für diese Tests nutzen die Projektpartner nach eigenen Angaben einen hochvernetzten Prüfstandverbund am TUB-Fachgebiet „Kraftfahrzeuge“, welcher aus drei ineinandergreifenden Systemen besteht:
Beim „Vehicle-in-the-Loop“ fahre ein reales Fahrzeug auf einem Prüfstand, während die Umgebung – etwa herannahende Personen – virtuell simuliert und dem Fahrzeug in Echtzeit zurückgespielt werde.
Der „Pedestrian-in-the-Loop“-Prüfstand ermögliche es hingegen, sich zu Fuß interaktiv durch dieselbe virtuelle Verkehrsszene zu bewegen und diese aus Sicht eines Fußgängers wahrzunehmen.
Der „Driver-in-the-Loop“-Prüfstand schließlich binde einen realen Fahrer in das System ein, so dass auch menschliches Reaktionsverhalten am Steuer berücksichtigt werden könne.
Durch die Kopplung aller drei Komponenten ließen sich sodann Unfallsituationen und das Zusammenspiel der Verkehrsteilnehmer realitätsnah nachbilden und untersuchen – gefahrlos für alle Beteiligten und unter Einhaltung strenger ethischer Vorgaben.
Testmethoden und Ethikleitlinien auch als Basis für andere automatisierte Fahrsysteme
Projektleiter Dr. Thomas Soot vom Fraunhofer EMI betont: „In dieser Testumgebung können wir erstmals untersuchen, wie sich eine verletzungsrisikominimierende Fahrzeugsteuerung im Zusammenspiel mit echten Menschen und realitätsnaher Hardware verhält – ohne reale Risiken für alle beteiligten Personen“.
Dies sei ein entscheidender Schritt auf dem Weg zur einsatzbereiten Sicherheitstechnologie, unterstreicht Soot.
Über die Erprobung der konkreten Fahrfunktion hinaus verfolge „VIRTUS“ ein weiteres Ziel: Die entwickelten Testmethoden und ethischen Leitlinien sollten künftig auch für andere automatisierte Fahrsysteme nutzbar sein. Damit unterstütze dieses Projekt die sichere Entwicklung und Erprobung automatisierter Fahrzeugtechnik in Deutschland.
Zentrale Erkenntnisse der DS-Redaktion
- Moderne Kraftfahrzeuge sind gewissermaßen „rollenden Rechenzentren“ – damit gehen Risiken für die Datensicherheit, aber zugleich auch vielfältige Chancen im Sinne hilfreicher Assistenzsysteme einher, welche das Schutzziel der „Safety“ stärken können.
- Während die Sicherheit der Kraftfahrzeug-Insassen offensichtlich zugenommen hat, gilt es jetzt auch, sich verstärkt um jene der ungeschützten Verkehrsteilnehmer zu kümmern.
- Für die Senkung der Verletzungsrisiken ungeschützter Verkehrsteilnehmer sehen die Wissenschaftler eine Wechselwirkung aus Lenk- und Bremseingriff als erfolgversprechend an.
- Neben der beispielhaften Entwicklung technologischer Lösungen sollen zudem ethische Leitlinien erarbeitet werden – um künftig auch für andere automatisierte Fahrsysteme genutzt zu werden.
- Das Projekt soll der Entwicklung und Erprobung sicherer automatisierter Fahrzeugtechnik in Deutschland dienen und könnte so helfen, frühzeitig einen Wettbewerbsvorteil zu erlangen.
Fazit der DS-Redaktion
Wer anstrebt, zukünftig sogar autonome Automobilität in die Praxis umzusetzen, muss zuvor eine berechtigte Basis für Vertrauen in die Technologie etablieren. Ohne die angestrebte Realisierung intelligenter Fahrassistenzsysteme, welche auch die Sicherheit des schwächsten Verkehrsteilnehmers in den Fokus nehmen, lässt sich sonst keine Akzeptanz erzielen. Letztendlich geht es bei modernen Kraftfahrzeugen um umfassende, bewährte Sicherheitskonzepte, welche sowohl dem Schutzziel der „Security“ als auch der „Safety“ genügen.
Weitere Informationen
DATENSICHERHEIT.DE, 29.09.2026
MODID: Neue DFG-Forschungsgruppe untersucht CPS-Angriffssicherheit technischer Gesamtsysteme
DATENSICHERHEIT.DE, 14.06.2026
Autonome Mobilität: Erste Überprüfung einer Realfahrt in Deutschland unter Level-4-Bedingungen
DATENSICHERHEIT.DE, 07.09.2025
Autonomes Fahren Made in Germany – Deutschland könnte Vorreiter bei hochautomatisierten Fahrzeugen werden